01
BLDC 고정자
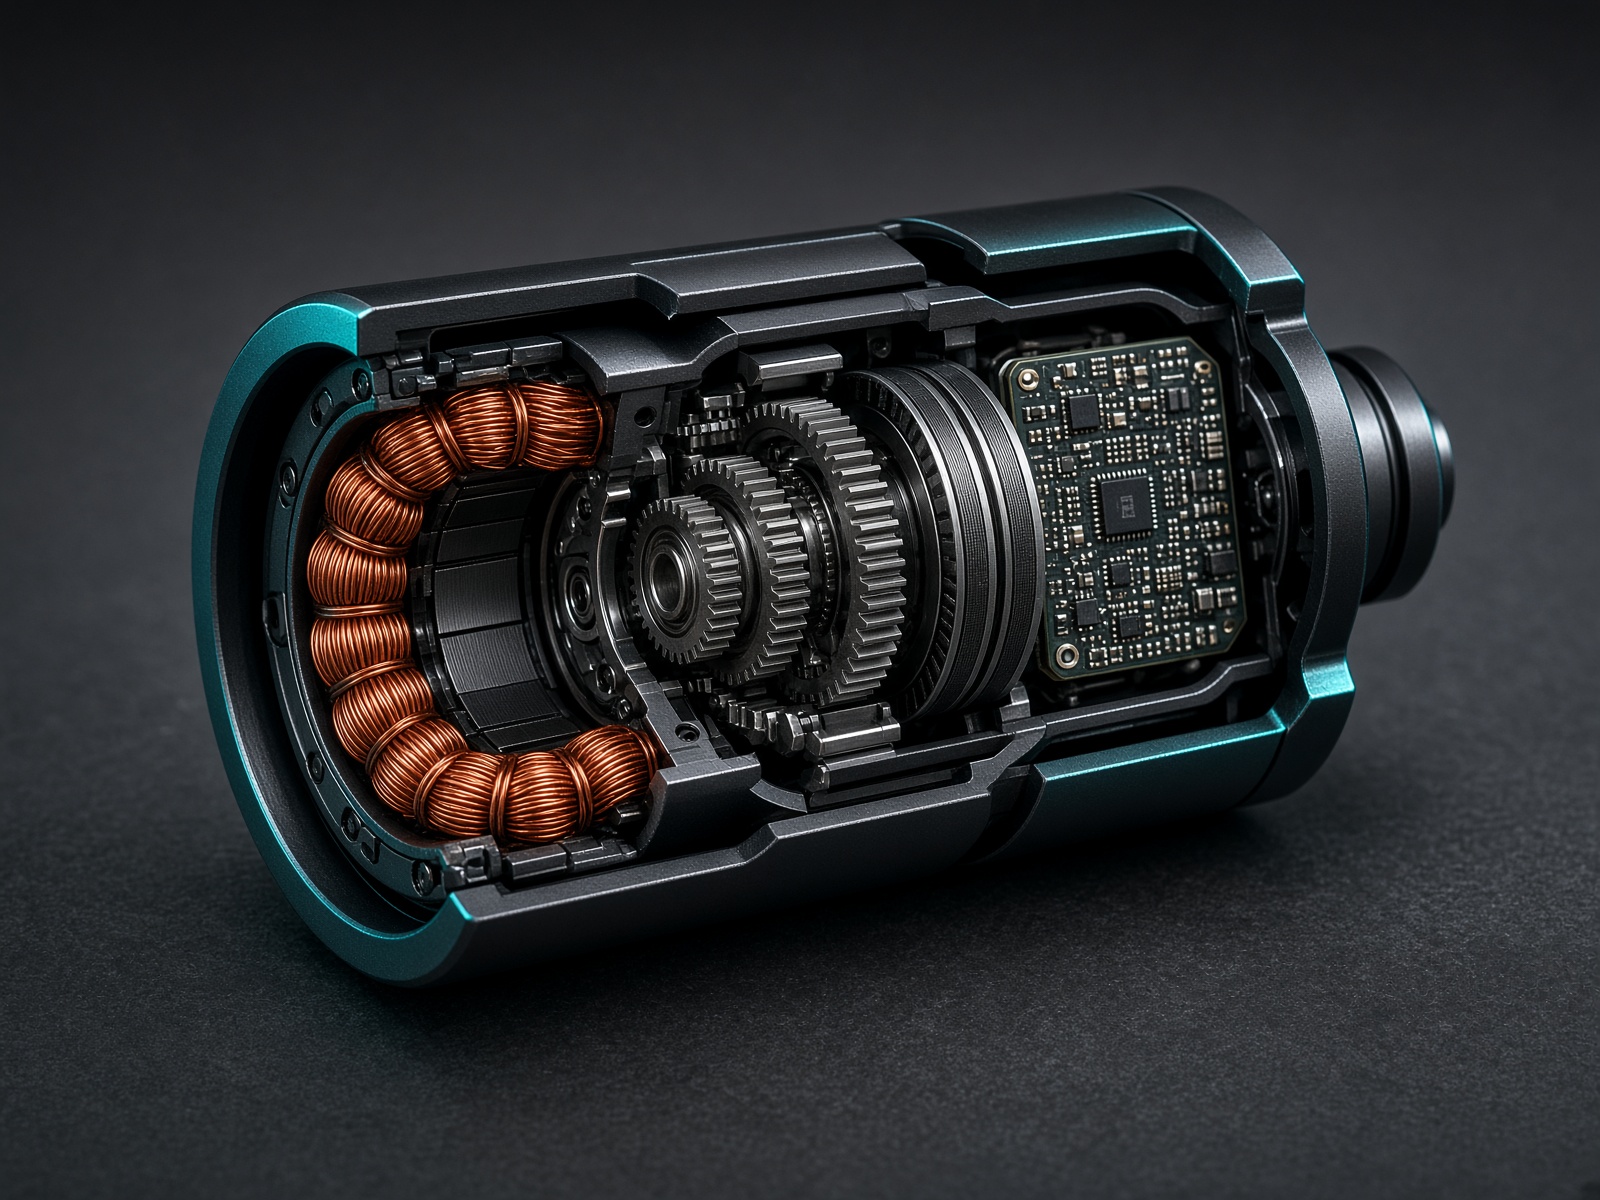
외경×깊이 숫자(10015)가 자기회로 크기입니다. 적층 전기강판과 동선 권선을 국내에서 감아 코깅과 동손을 모델별로 맞춥니다. 프레임리스는 이 고정자만 공급합니다.
03TECHNOLOGY
Mazeline Dynamics의 관절은 Physical AI의 근육입니다. 우리가 만드는 로봇 셀에 붙이는 구동을 한국 공급망에서 반복 생산합니다.
01
외경×깊이 숫자(10015)가 자기회로 크기입니다. 적층 전기강판과 동선 권선을 국내에서 감아 코깅과 동손을 모델별로 맞춥니다. 프레임리스는 이 고정자만 공급합니다.
02
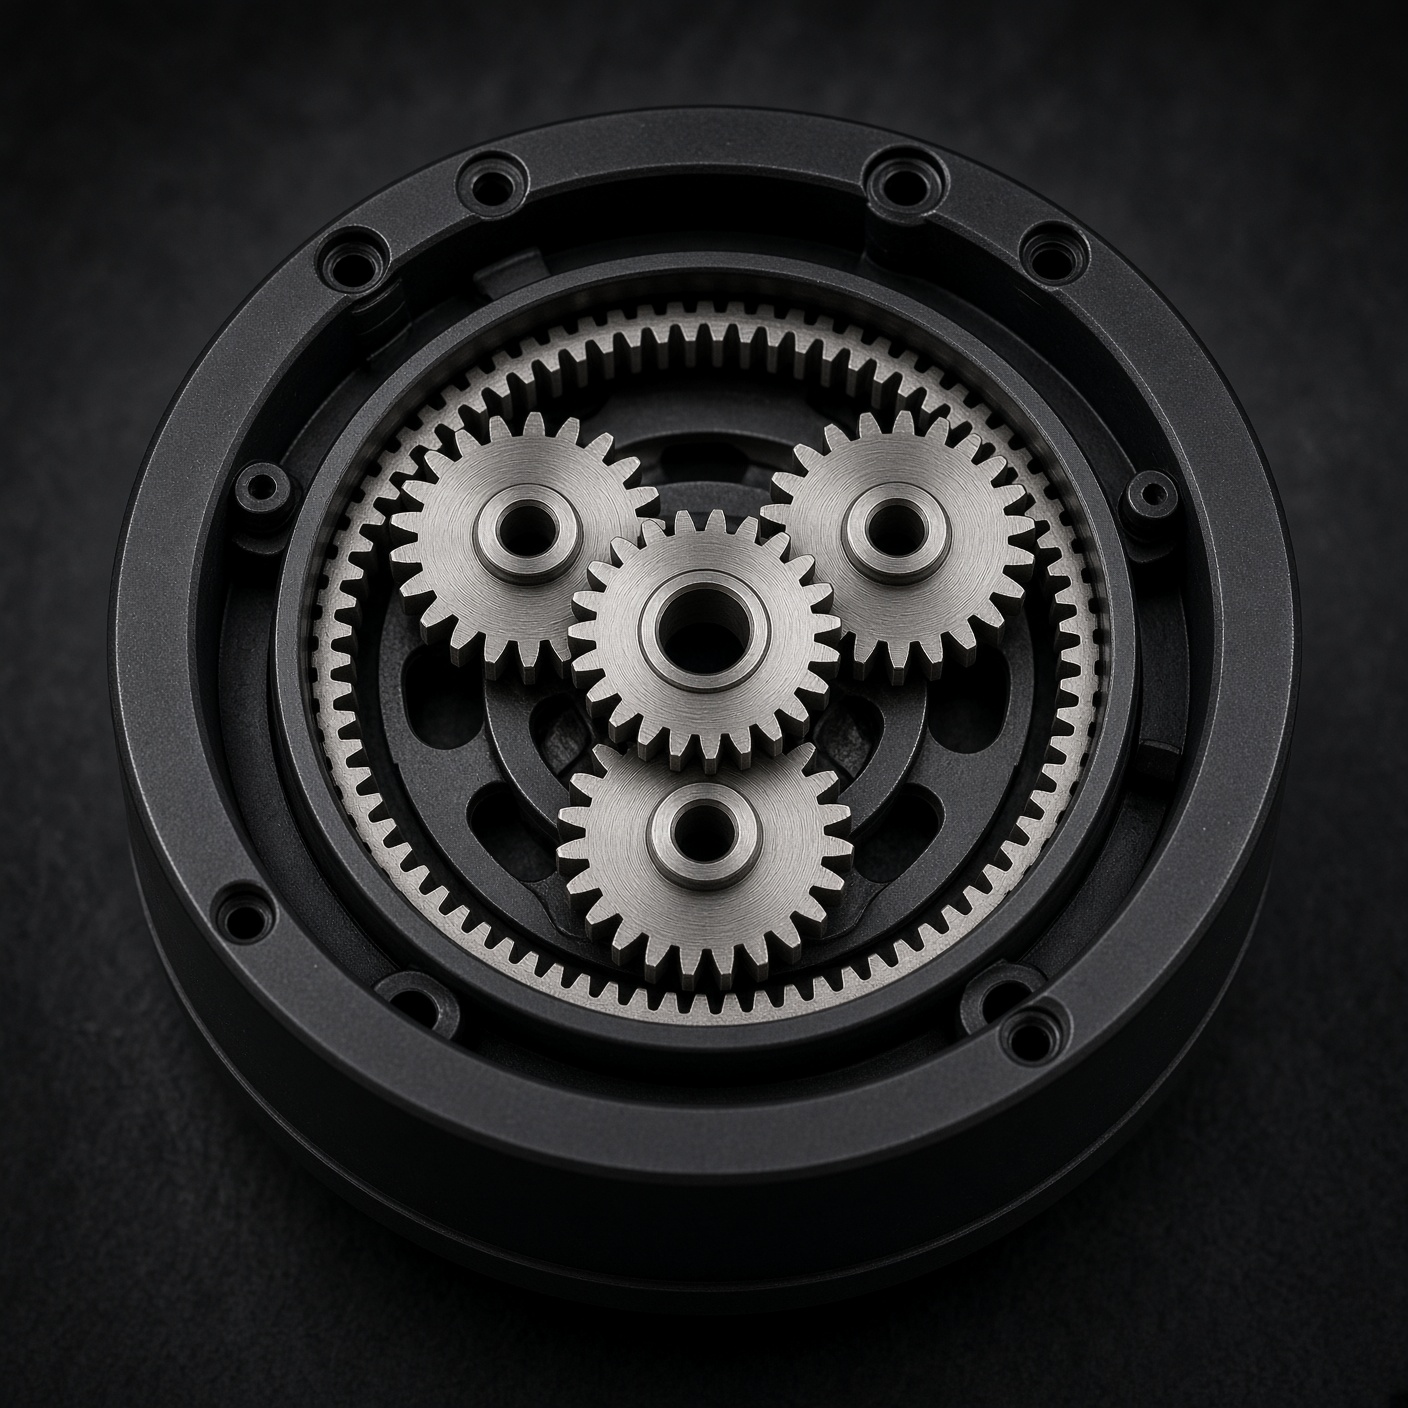
1단 6:1–10:1은 준직접구동(QDD)용, 2단 16:1–36:1은 정적 홀딩용입니다. 헬리컬 치형으로 소음과 백래시를 낮추고, 중공 시리즈는 선기어를 비워 케이블을 통과시킵니다.
03
모터축과 출력축을 동시에 읽는 자기식 엔코더입니다. 감속기 비틀림을 관측해 MIT 임피던스와 CSP 위치 루프의 강성을 나눕니다. 산업 모델은 앱솔루트를 더합니다.
04
온보드 전류 루프, CAN FD · RS-485 · EtherCAT. MIT·CSP·CSV·CST를 같은 펌웨어에서 전환합니다. 연구 스택(CubeMars AK / SteadyWin GIM)과 비슷한 토크 명령 스케일로 이식합니다.
MZ-{외경}{깊이}-{정격토크}-{버전}
MZ-10015-18-V3은 고정자 외경 100 mm, 적층 깊이 15 mm, 정격 18 N·m, 세 번째 하드웨어 리비전입니다. 하우징은 기어와 드라이버를 포함해 더 두껍습니다. H는 중공축, F는 프레임리스입니다.
모델 고르기